EMBODIED AI DATA SERVICES

人の動作から、ロボットのスキルへ

具身 AI の学習・評価に向けた、実シーン収集、処理、品質確認、納品サービス。

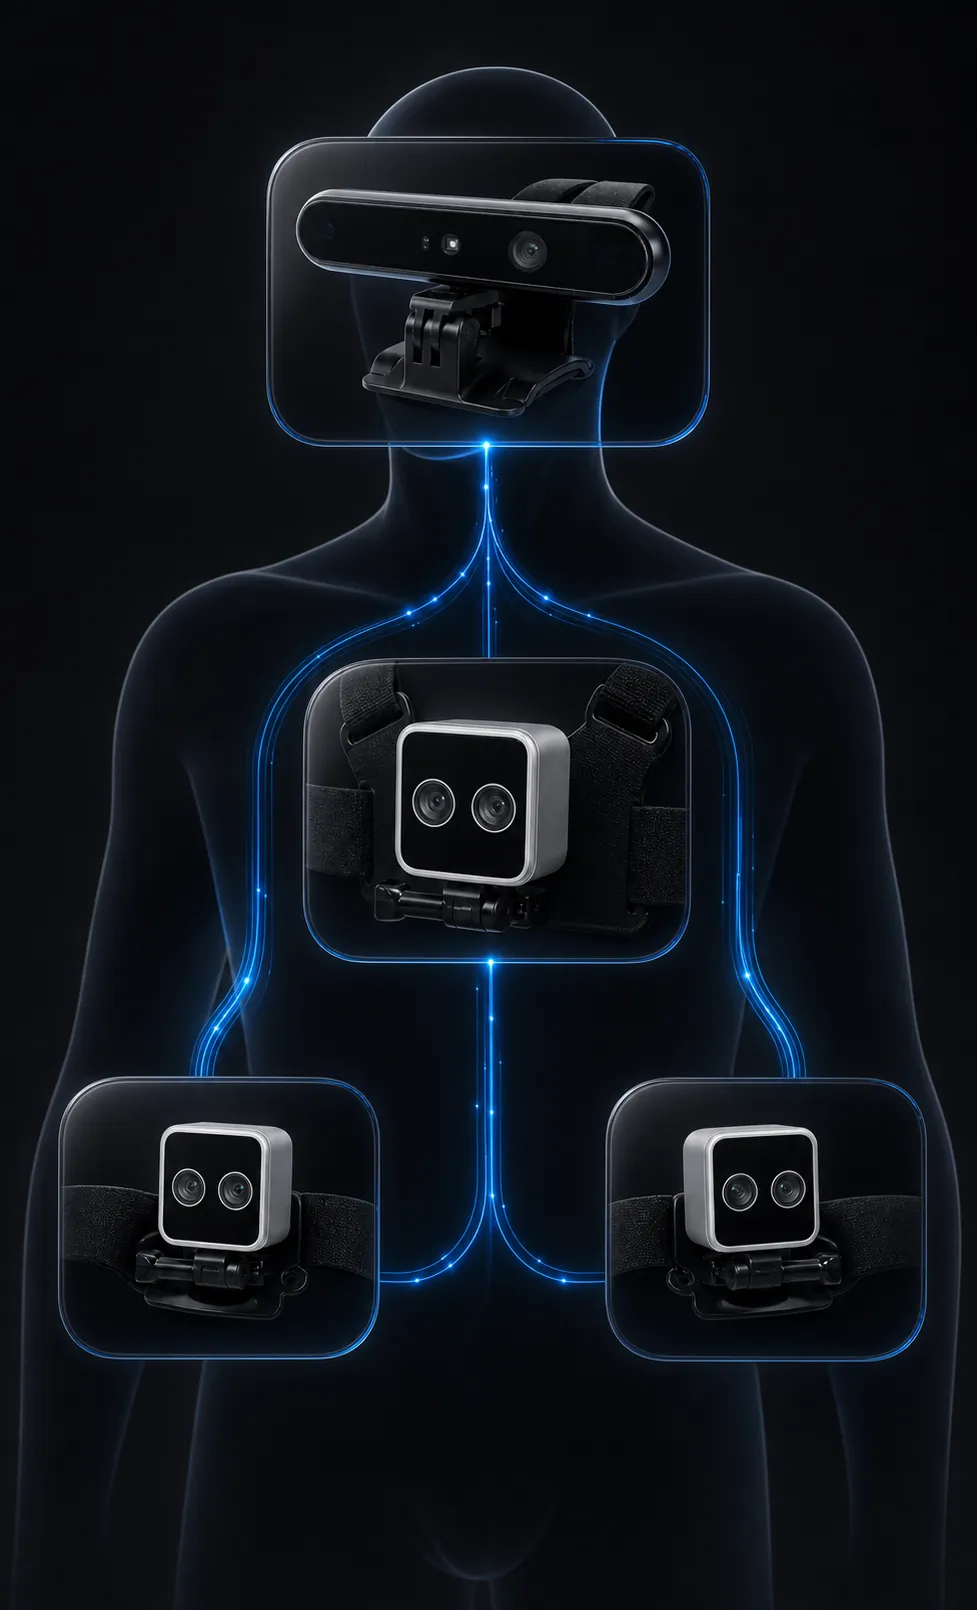
EGO データ多視点 RGB-D動作と環境学習と評価

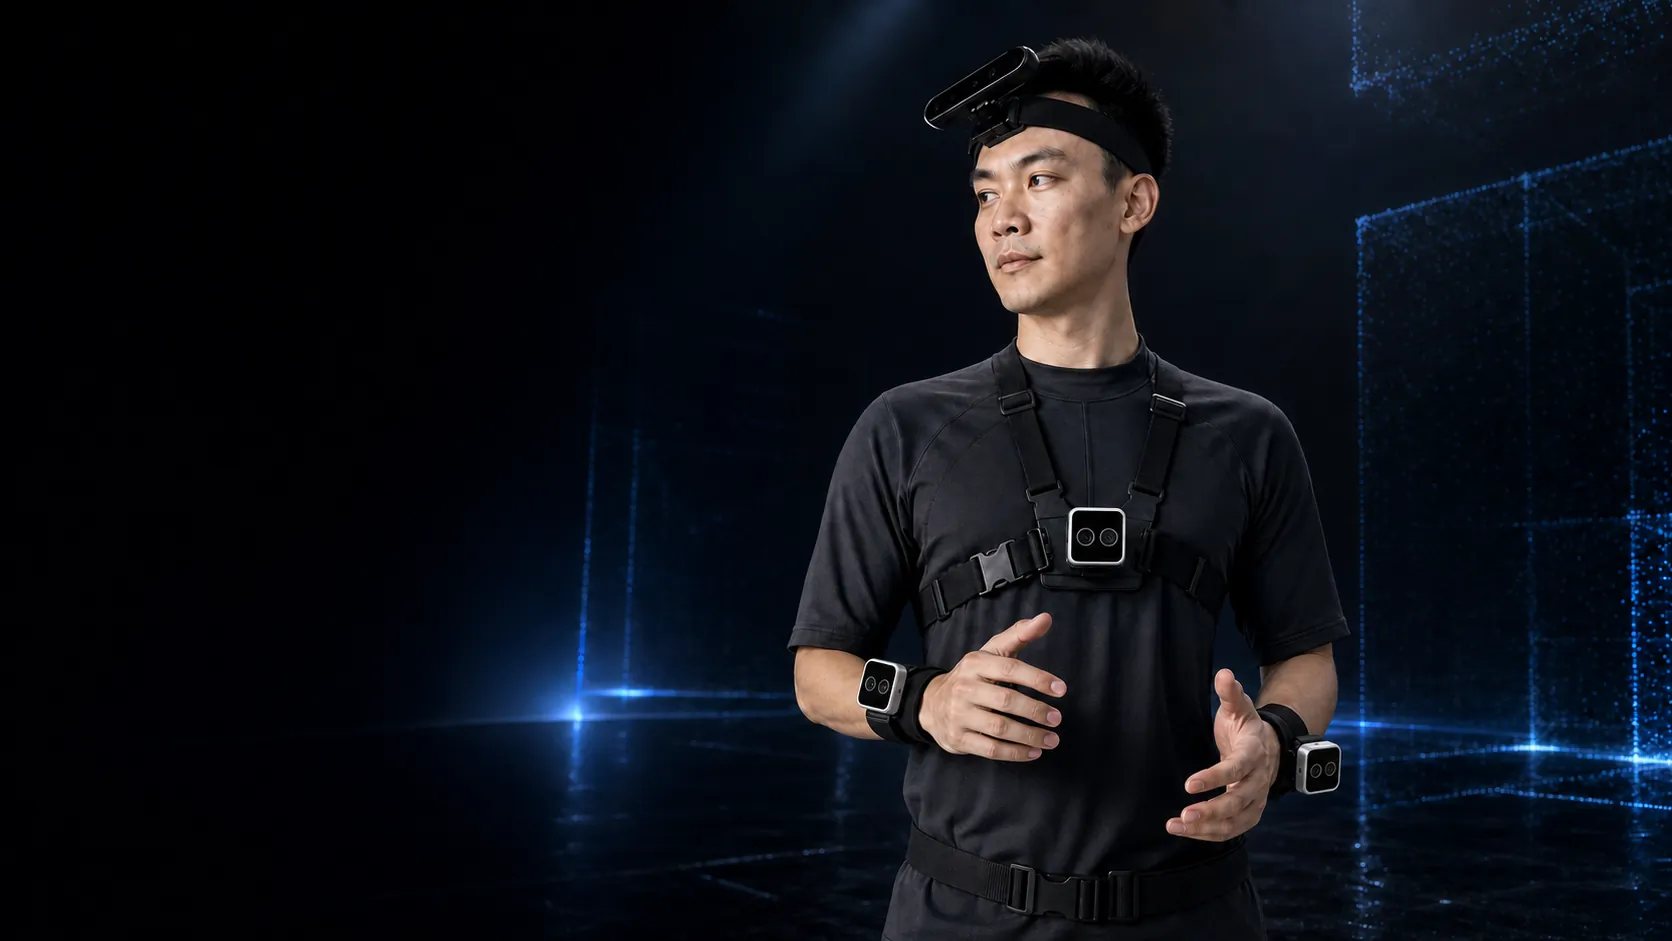
頭部、胸部、両手首の視点を持つ収集構成
動作が見え、時間がそろう。

映像ではなく、学習できるデータ資産を

動作が見え、時間がそろう。

タスク、動作、視点、結果を中心に整理し、学習・再生・評価へすぐ接続できるデータを納品します。

多視点の現場データ

動作、物体、環境を同時に記録。

時間関係を統一

視点とセンサー情報を対応可能に。

品質と来歴

検査・追跡・再確認できるデータ。

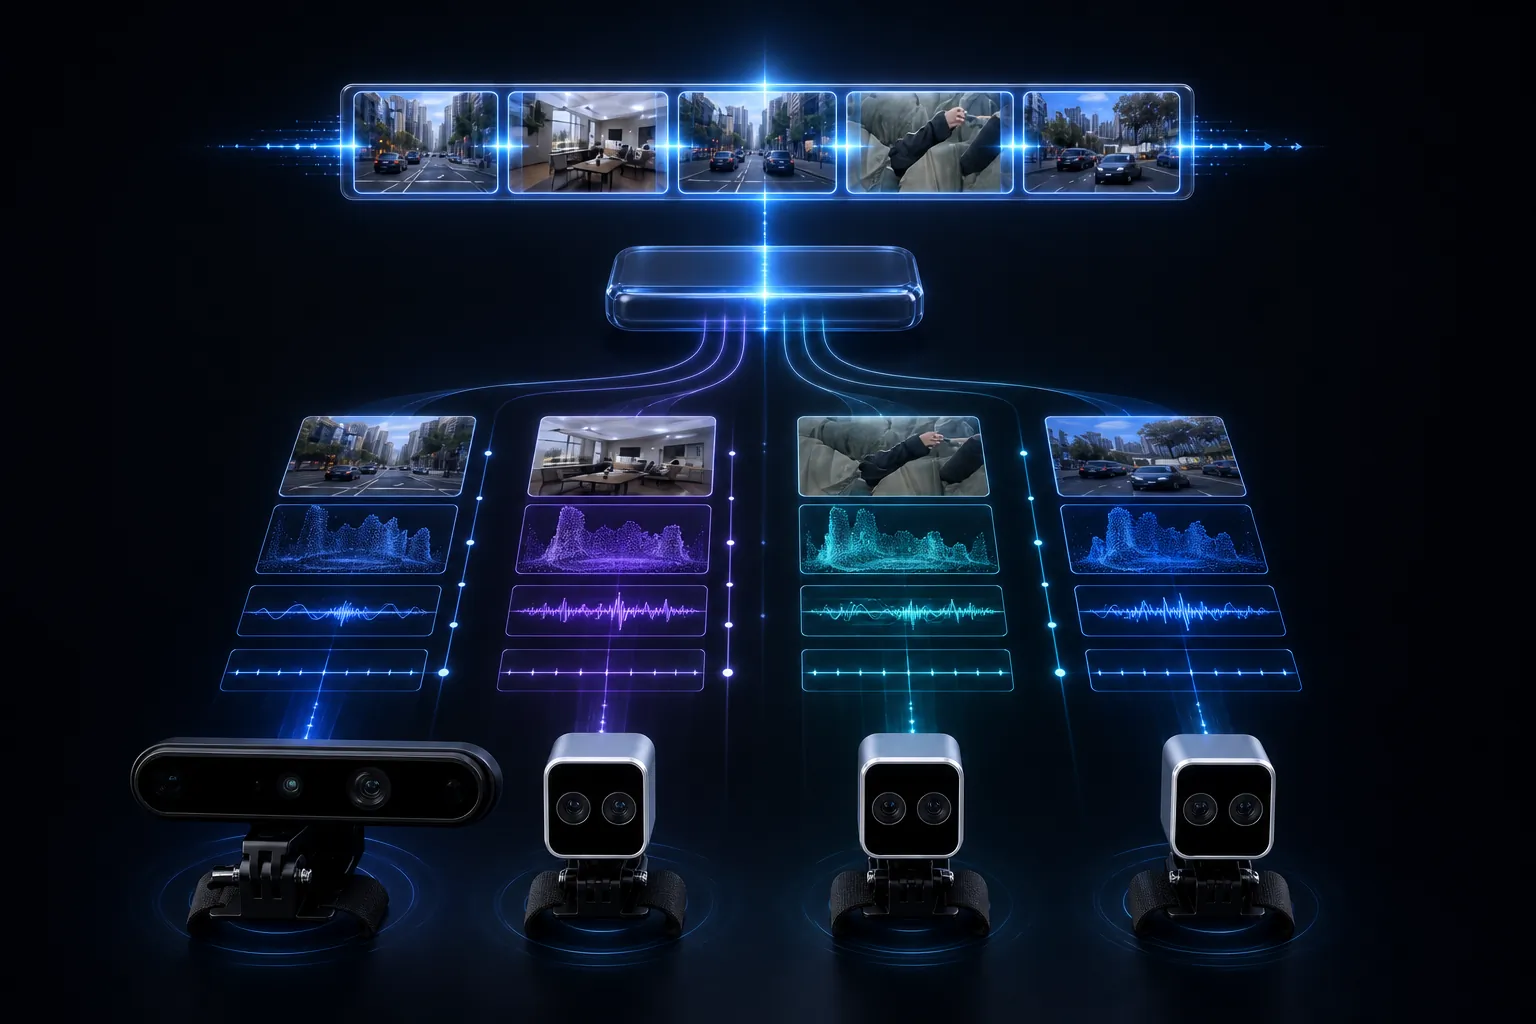
多視点・多モーダルデータを一つの時間軸で整列
時間がそろえば、経験が残る。

動作の瞬間に、すべての視点を

時間がそろえば、経験が残る。

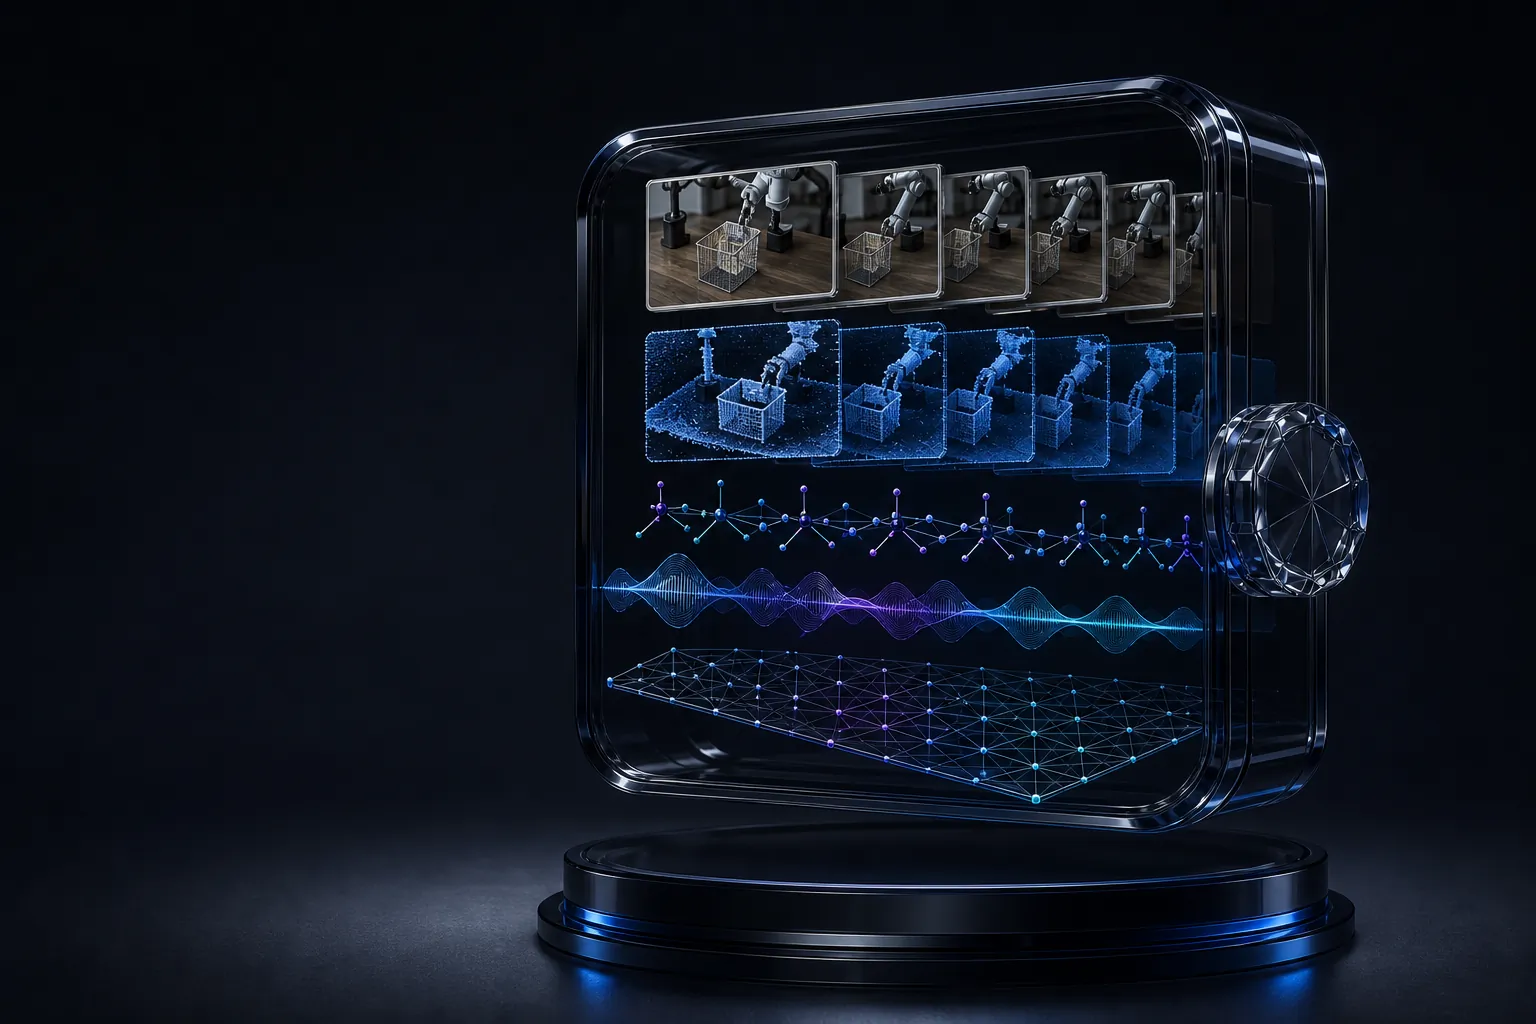
多視点、深度、動き、音声の時間関係をそろえ、模倣学習と行動評価に必要な文脈を残します。
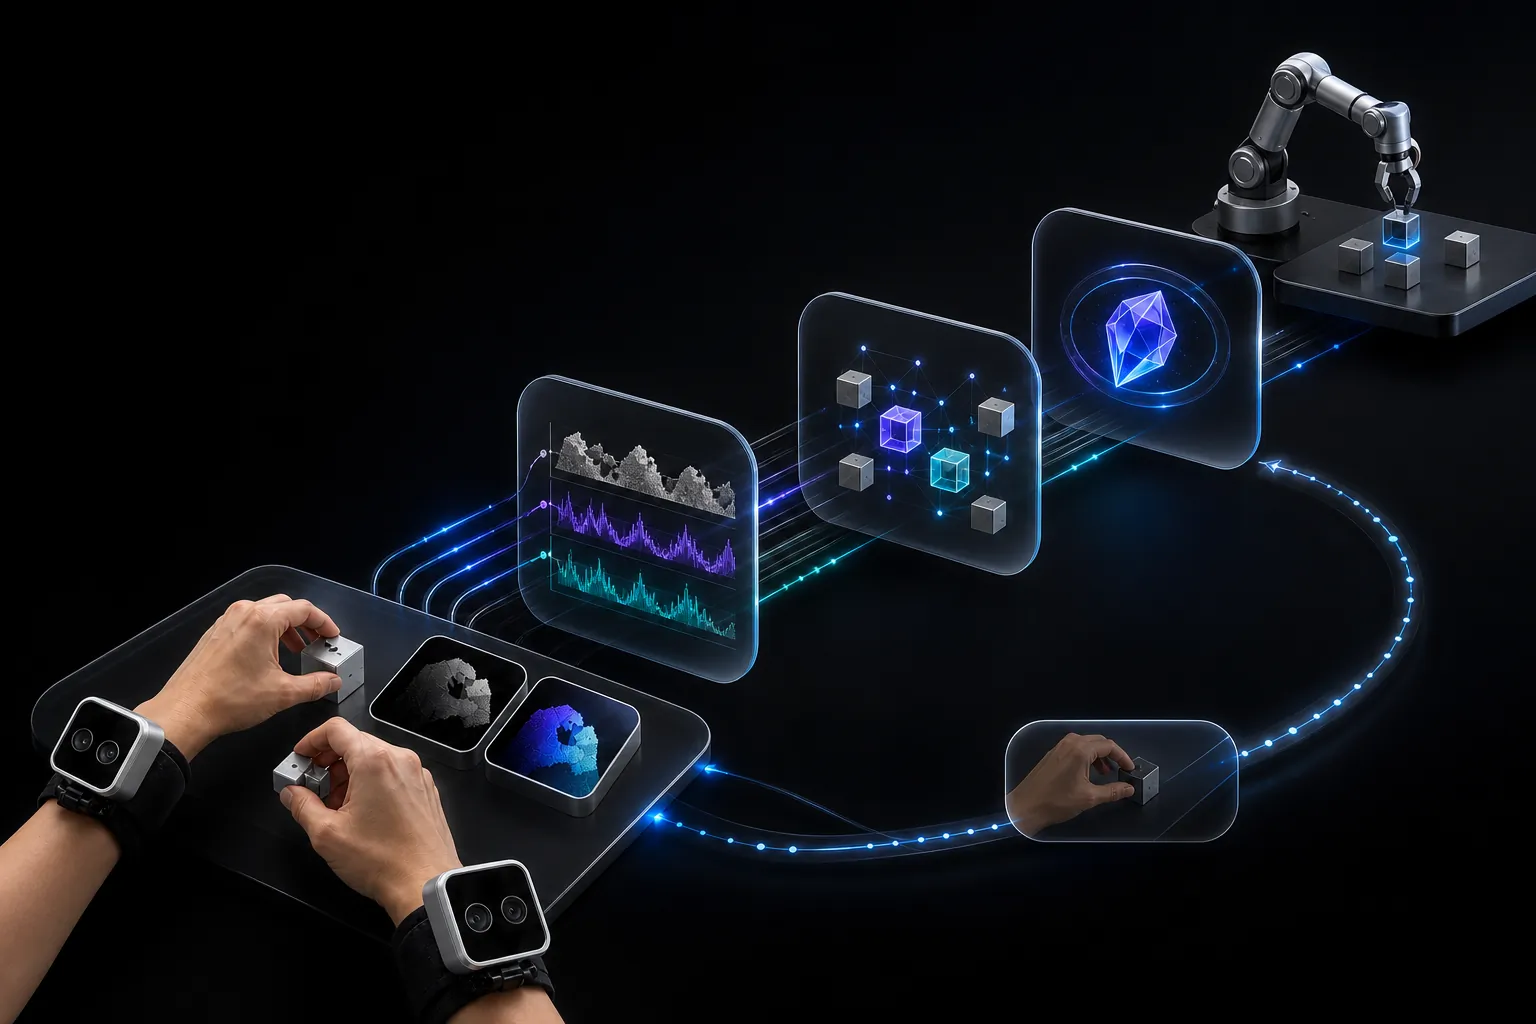
構造化データ資産を学習・評価・再生へ接続
多さより、使えること。

学習・評価・再生を、証拠とともに

多さより、使えること。

タスク定義、メディア、時間関係、品質証拠、読み取り方法を一つの納品物として整理します。

構造化データパッケージ

明確なタスク意味とデータ構造。

品質レポート

主要指標と異常を可視化。

読み取りと再生

アルゴリズムチームが素早く検証。

サンプルデータを取得
現場で高価値な相互作用区間を蒸留
タスクに近いほど、データは強くなる。

現場で価値あるデータを残す

タスクに近いほど、データは強くなる。

端側蒸留プラットフォームが、相互作用の発生場所で高価値な区間を選別・整理・フィードバックします。

端側プラットフォームを取得
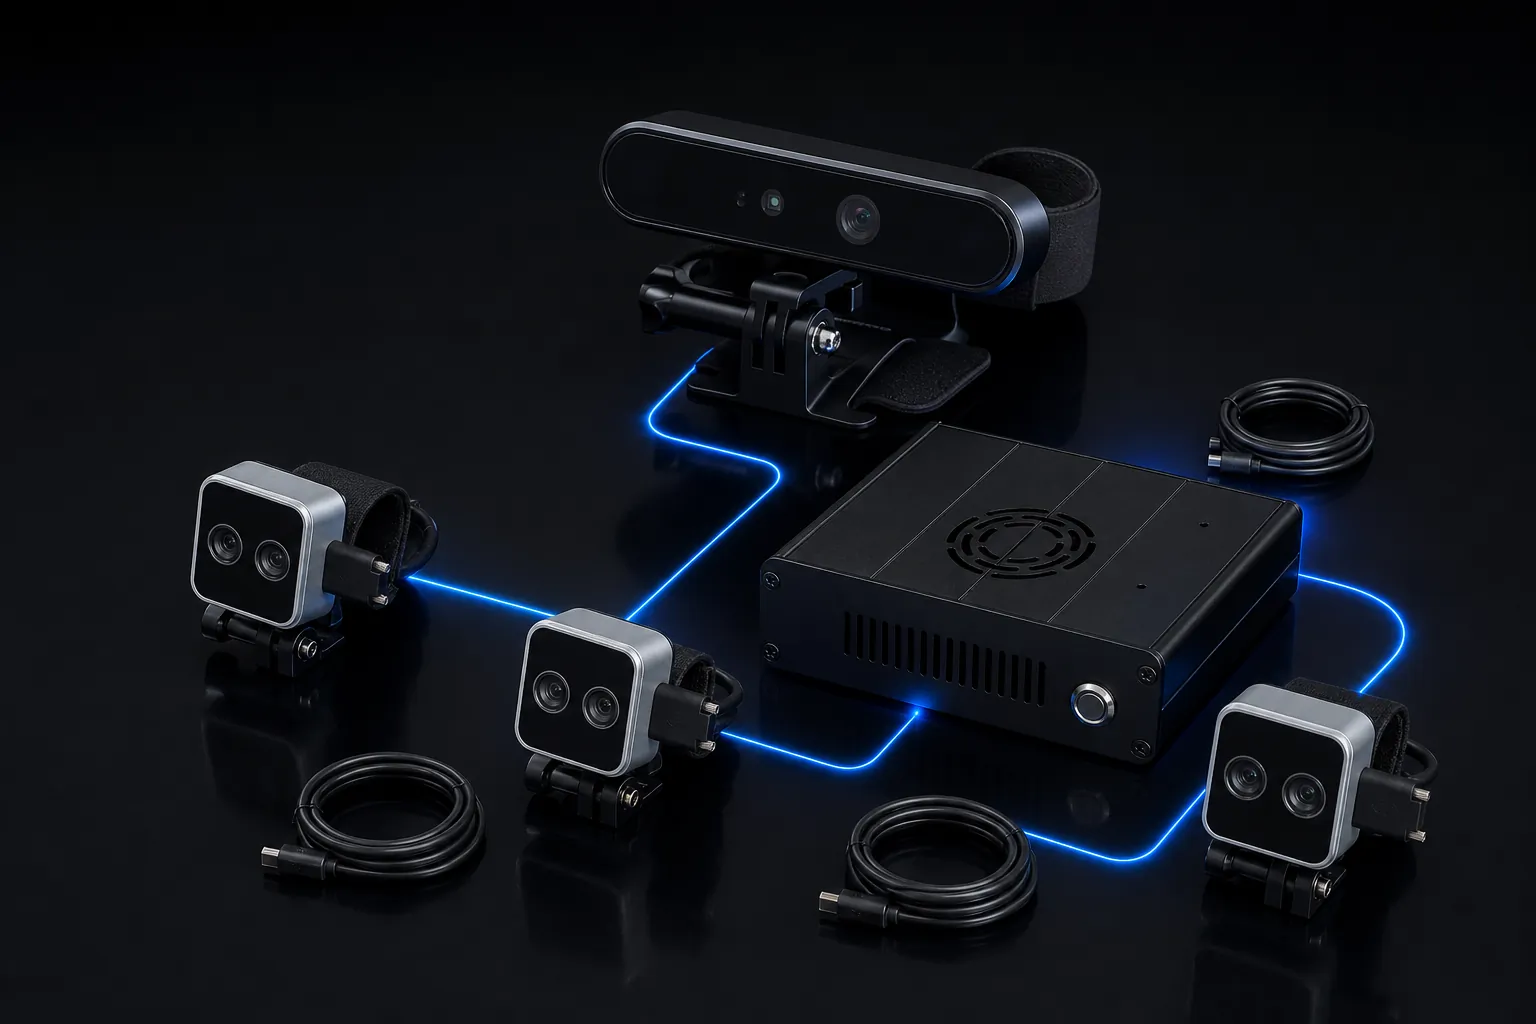
具身 AI 向け多視点データ収集端末キット
軽く装着し、タスク全体を残す。

動作・視点・環境を同時に記録

軽く装着し、タスク全体を残す。

頭部、胸部、両手首の視点を中心に、タスクに応じて深度、動き、音声を組み合わせます。
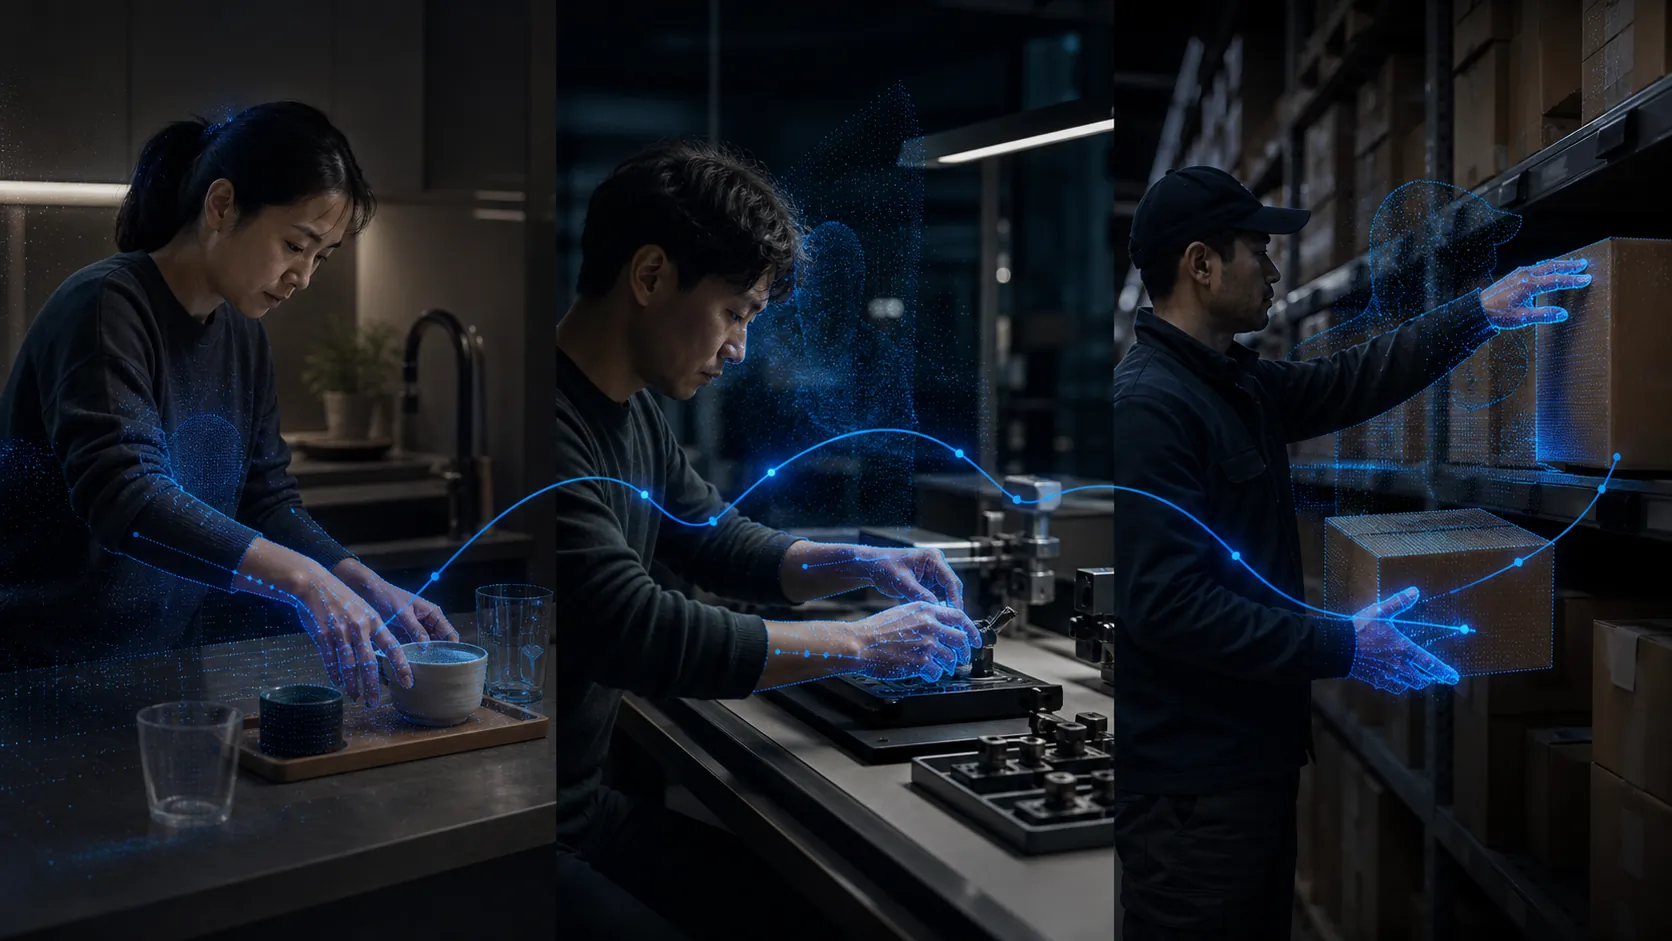
複数の実タスクシーン
シーンがスキルの境界を決める。

実タスクから、実能力を学ぶ

シーンがスキルの境界を決める。

操作、組立、点検、サービス、移動などの実タスクに対応し、機体と学習目標に合わせて設計します。

EGO DATA SUPPLY NETWORK

実拠点から、継続的にデータを

実タスクを、持続可能なデータ供給へ。

実際の職場、タスク、環境を起点に、長期的なデータ協業を構築します。

  1. 01拠点を共有
  2. 02タスクを確認
  3. 03協業を開始
APPLICATION

データ供給ネットワークへ申請

拠点とシーンの情報を入力してください。担当者より連絡します。

実際の職場または収集センターですか
実シーン
チーム人数

CUSTOMER STORIES

実プロジェクト、実成果

事例が価値を語る。

導入事例動画
導入事例動画

お客様の許可後、事例動画を公開します

導入事例動画
導入事例動画

お客様の許可後、事例動画を公開します

導入事例動画
導入事例動画

お客様の許可後、事例動画を公開します

START WITH REALITY

次のデータを、ロボットにもっと近く

タスク、機体、学習目標に合わせて設計します。

データプロジェクト相談