WHAT YOU RECEIVE
交付的不是录像,是可训练的数据资产
看得见动作,也对得上时间。
围绕任务、动作、视角和结果组织数据,让算法团队可以直接进入训练、回放与评测。
多视角现场数据
动作、物体与环境同场记录。
统一时间关系
让不同视角和传感信息可对齐。
质量与来源证据
数据可检查、可追溯、可复核。
看得见动作,也对得上时间。
围绕任务、动作、视角和结果组织数据,让算法团队可以直接进入训练、回放与评测。
动作、物体与环境同场记录。
让不同视角和传感信息可对齐。
数据可检查、可追溯、可复核。
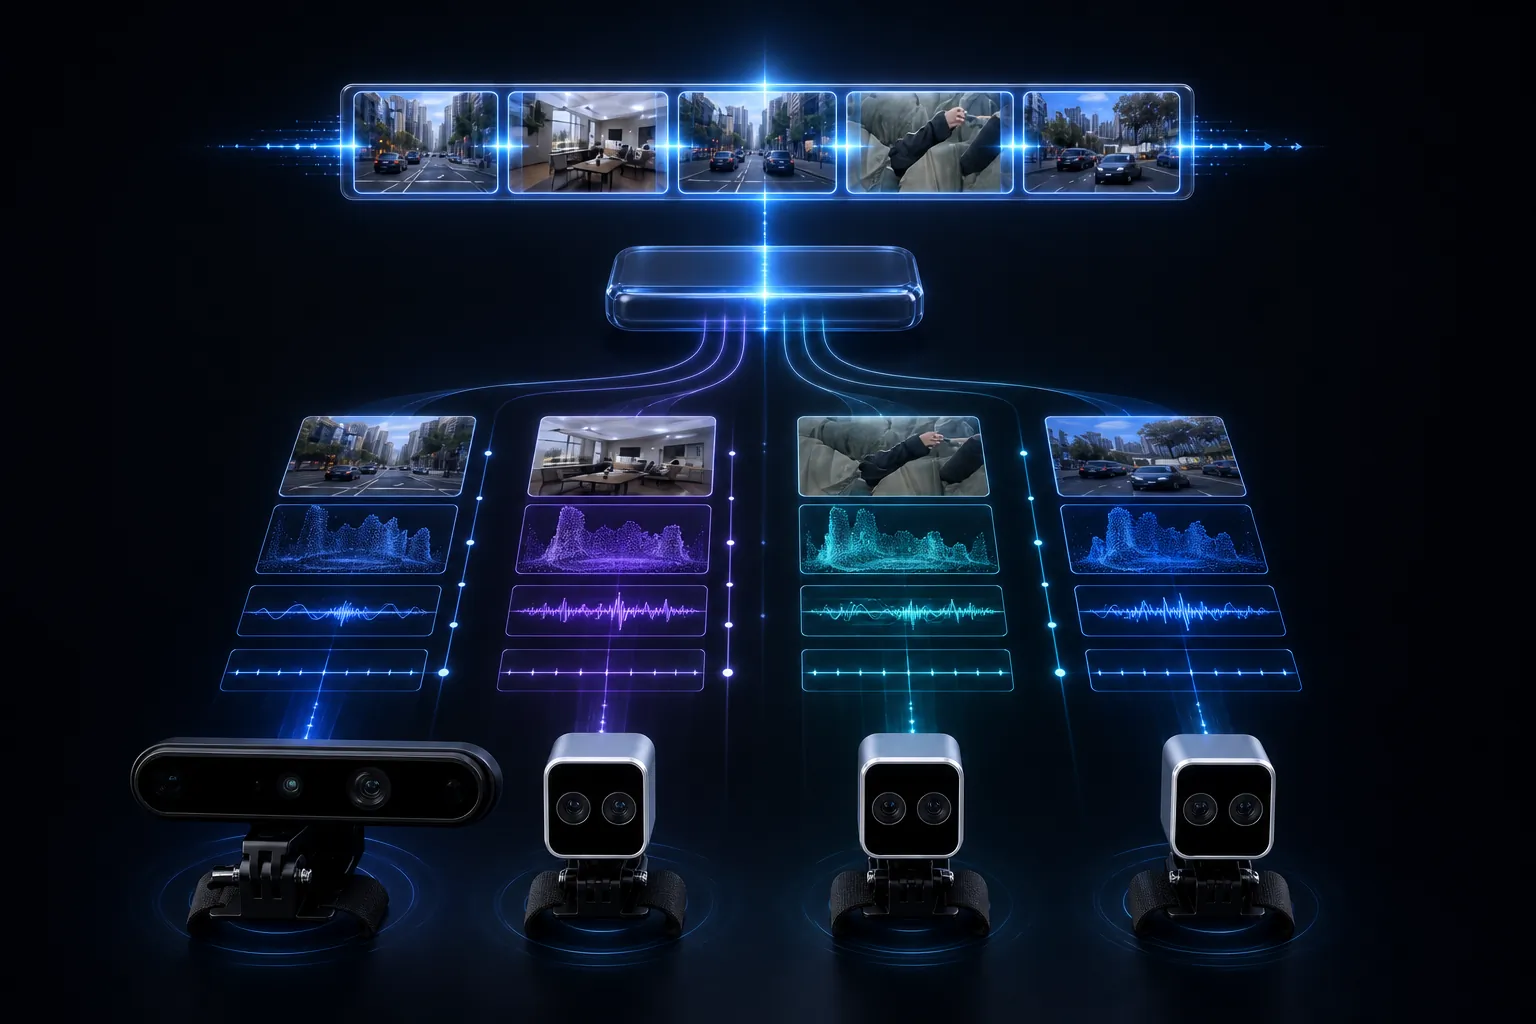
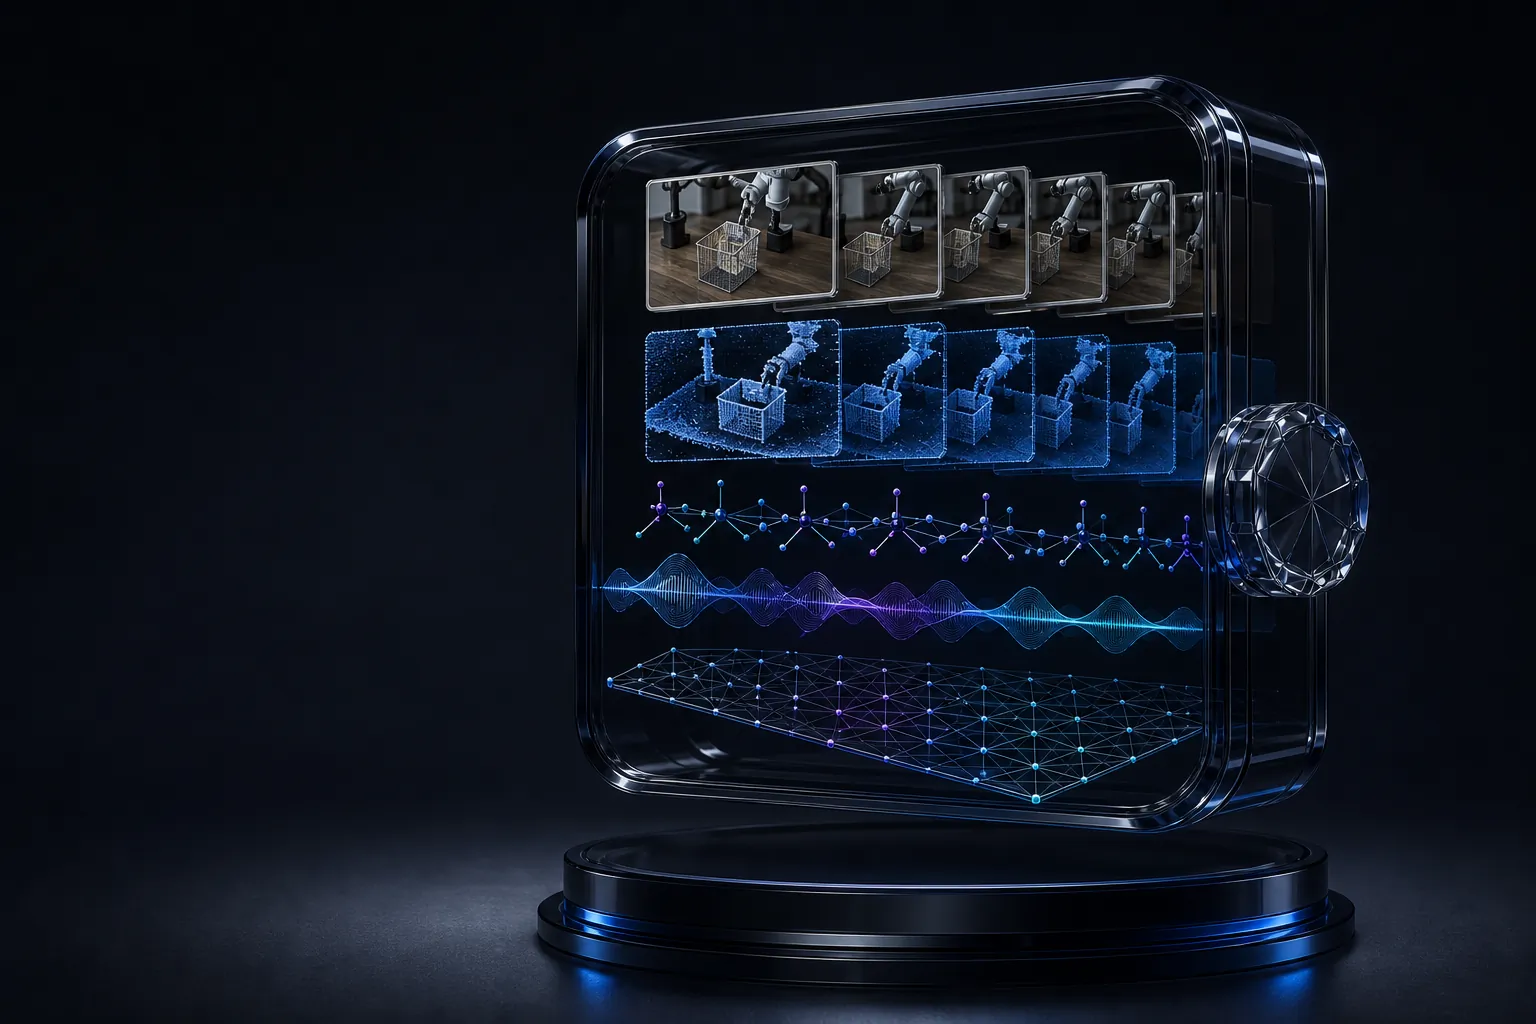
时间一致,经验才完整。
围绕真实任务建立多视角、深度、运动与声音之间的统一关系,为模仿学习和行为评测保留上下文。
数据可用,比数据很多更重要。
交付内容围绕任务定义、媒体数据、时间关系、质量检查和读取说明组织,便于团队接入现有数据管线。
清晰的数据结构与任务语义。
关键指标与异常可见。
方便算法团队快速验证。
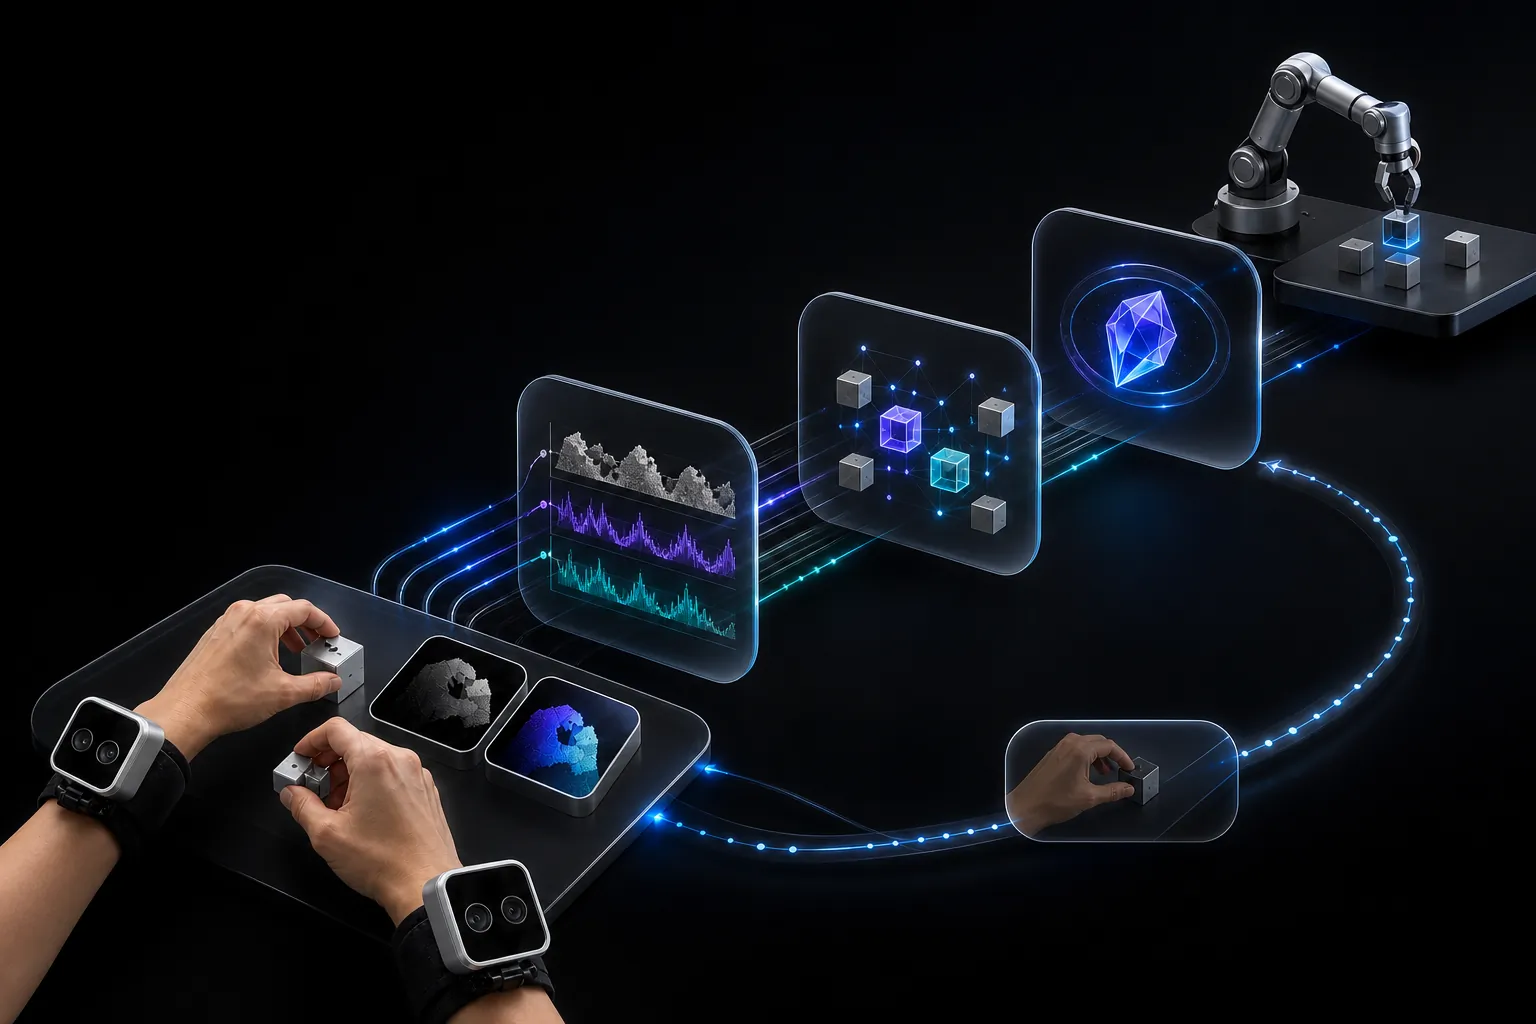
采集越靠近任务,数据越接近价值。
配套具身智能技能数据端侧蒸馏平台,在数据产生处完成筛选、整理与反馈,让高价值片段更快进入训练闭环。
下载端侧平台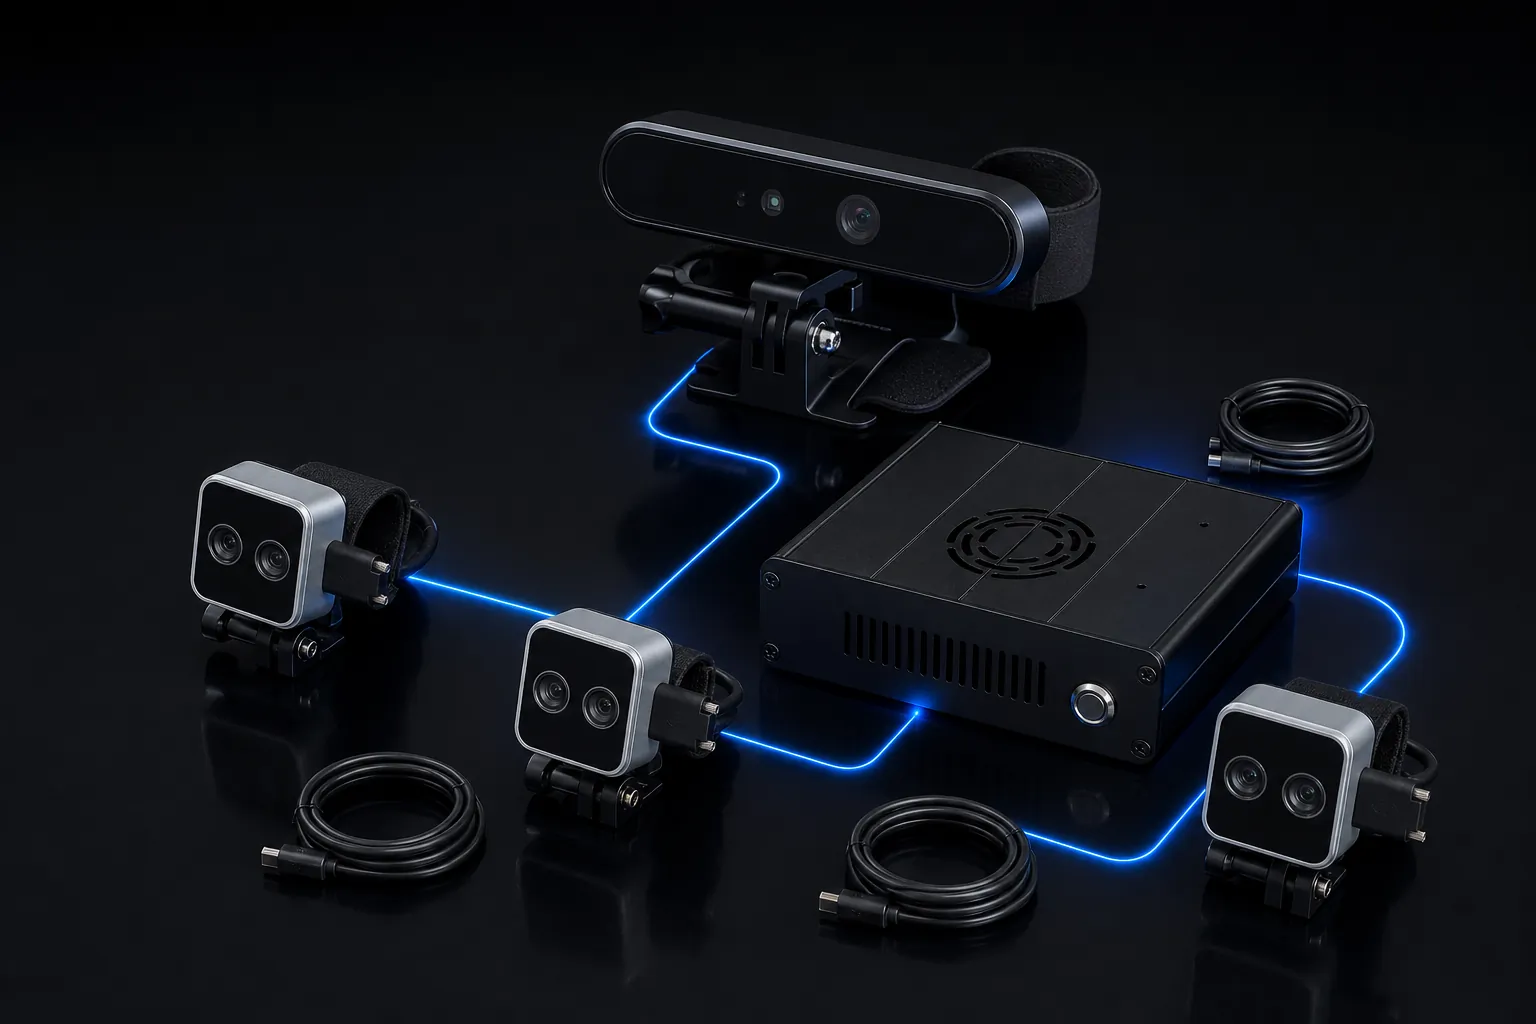
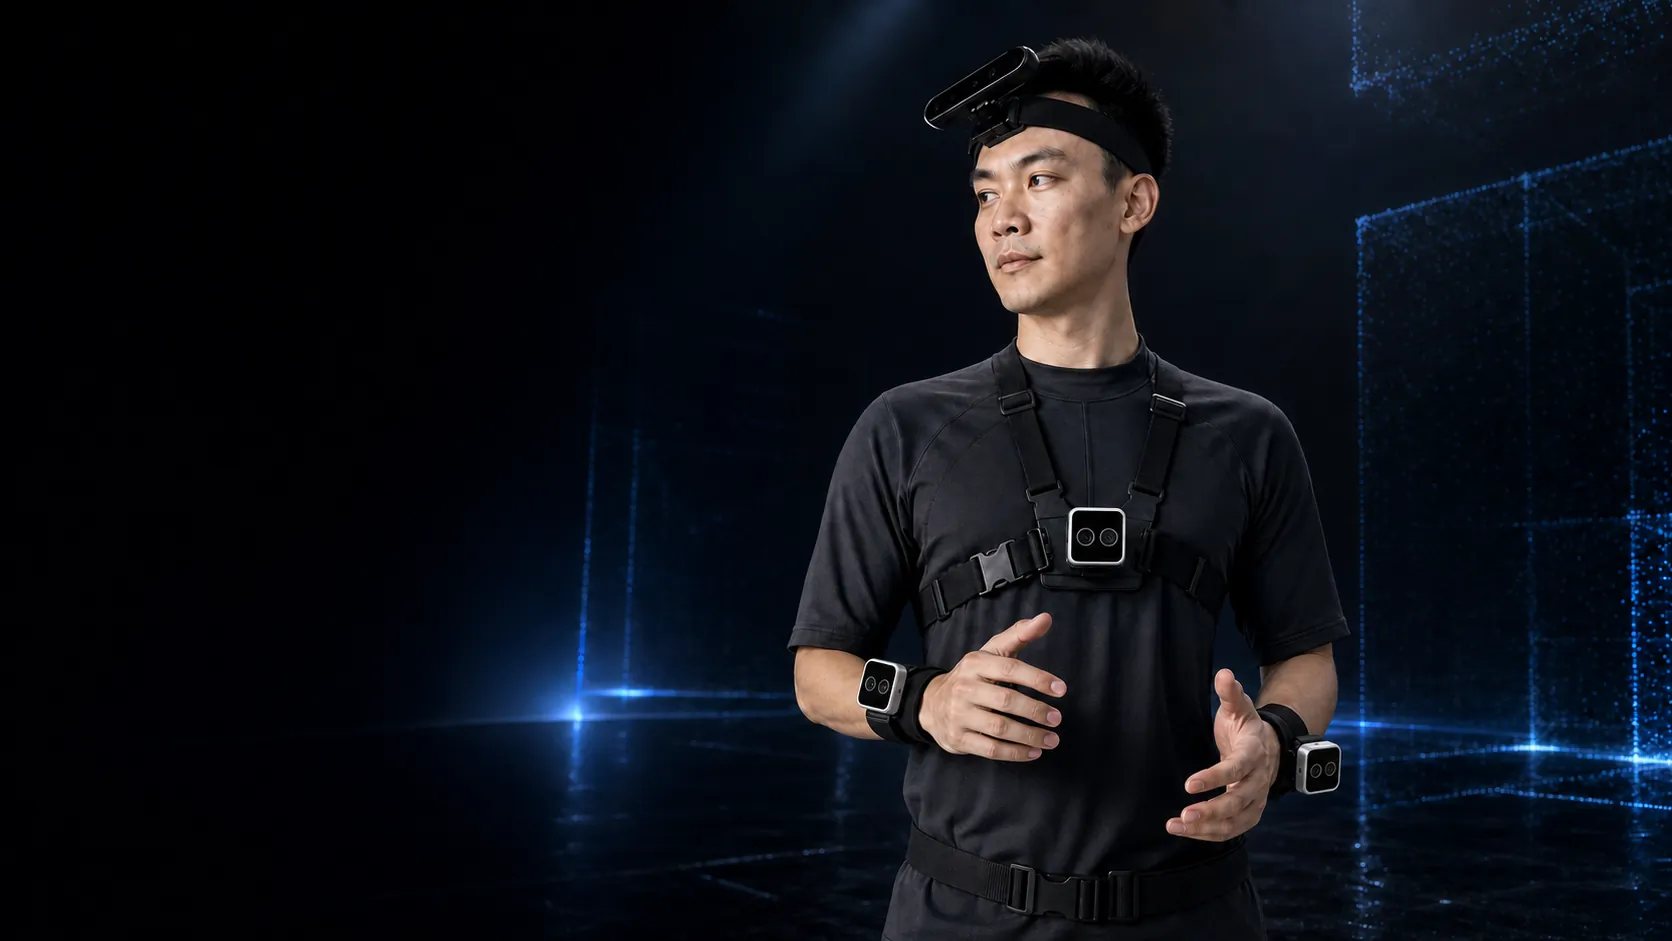
轻装上阵,完整记录。
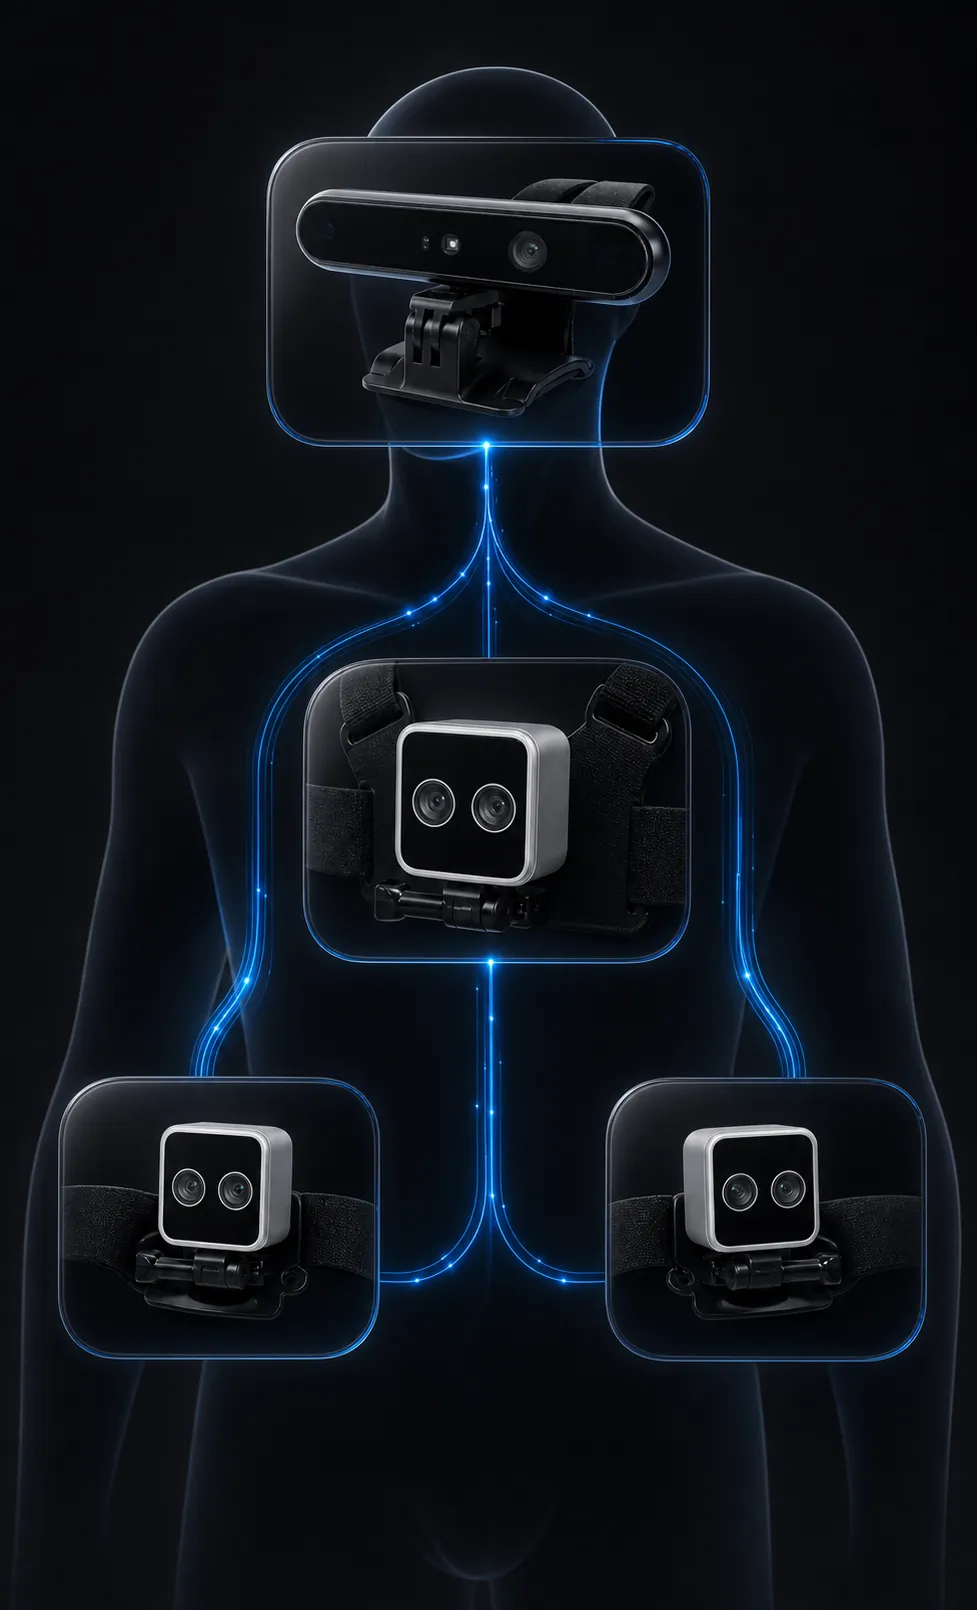
数据采集终端套件覆盖第一视角、胸前与双腕视角,并可按任务组合深度、运动和声音信息。
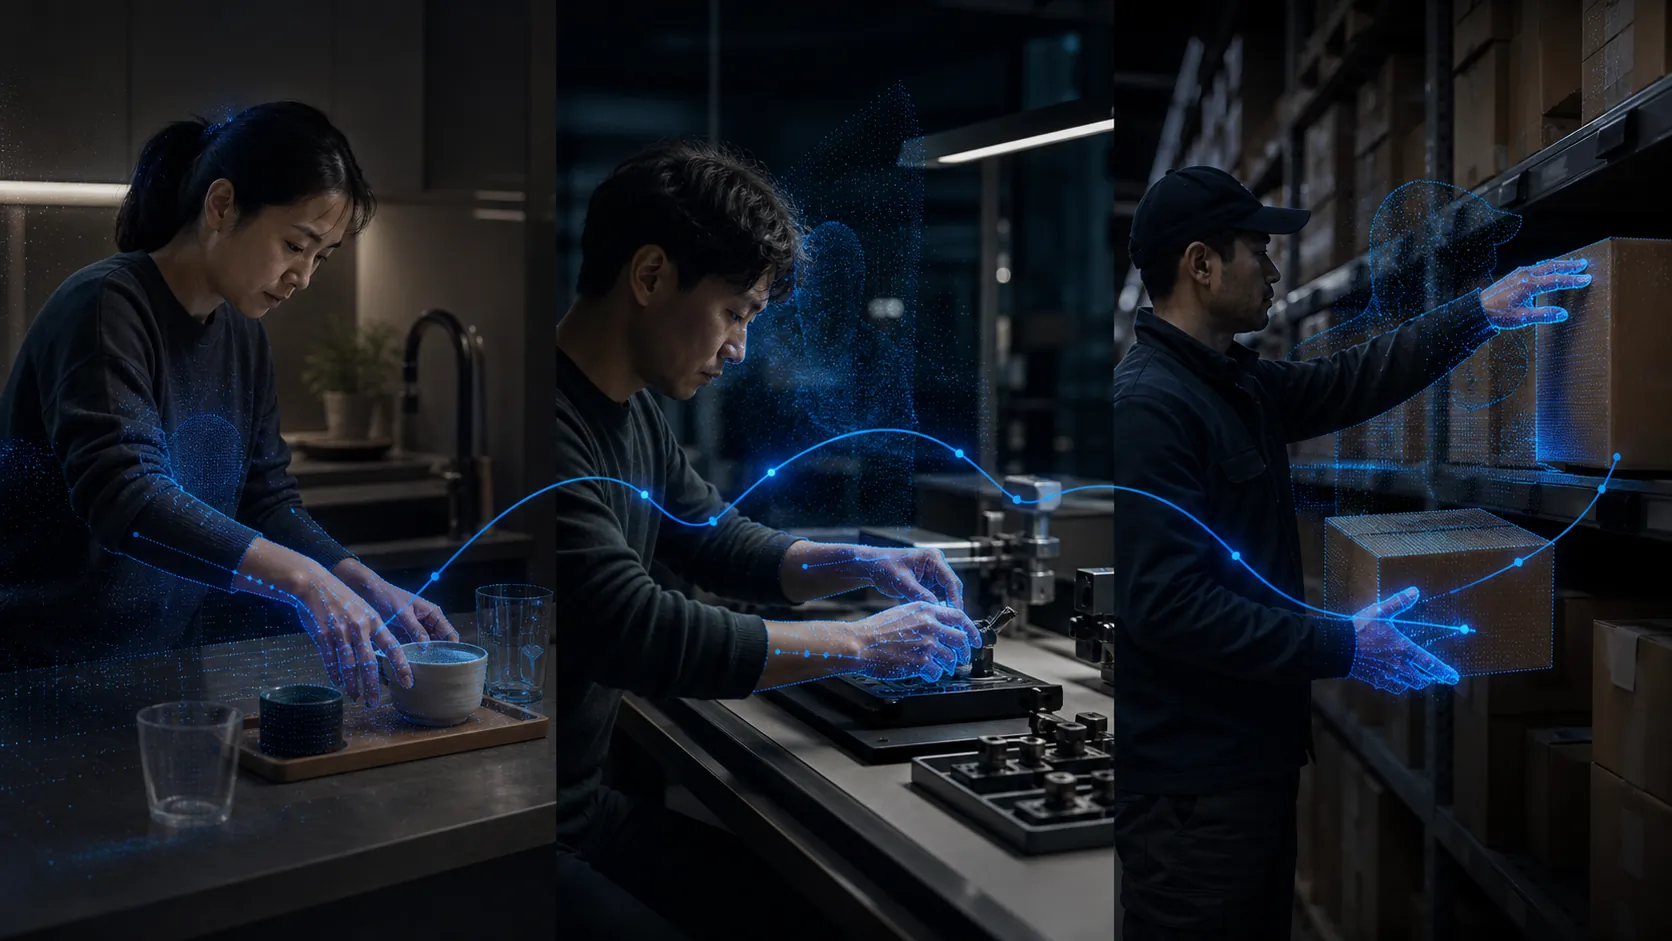
技能的边界,由场景决定。
适用于操作、装配、巡检、服务和移动等真实任务,也可根据机器人形态和训练目标定制数据方案。
让真实任务,成为持续的数据供给。
面向真实工作场景建立长期协作,把人、任务与环境组织成可持续交付的数据项目。
让案例自己说话。